有没有 ≠ 是什么
感应触发只能报告「这里有动静/有东西」,无法可靠区分是牛还是人。
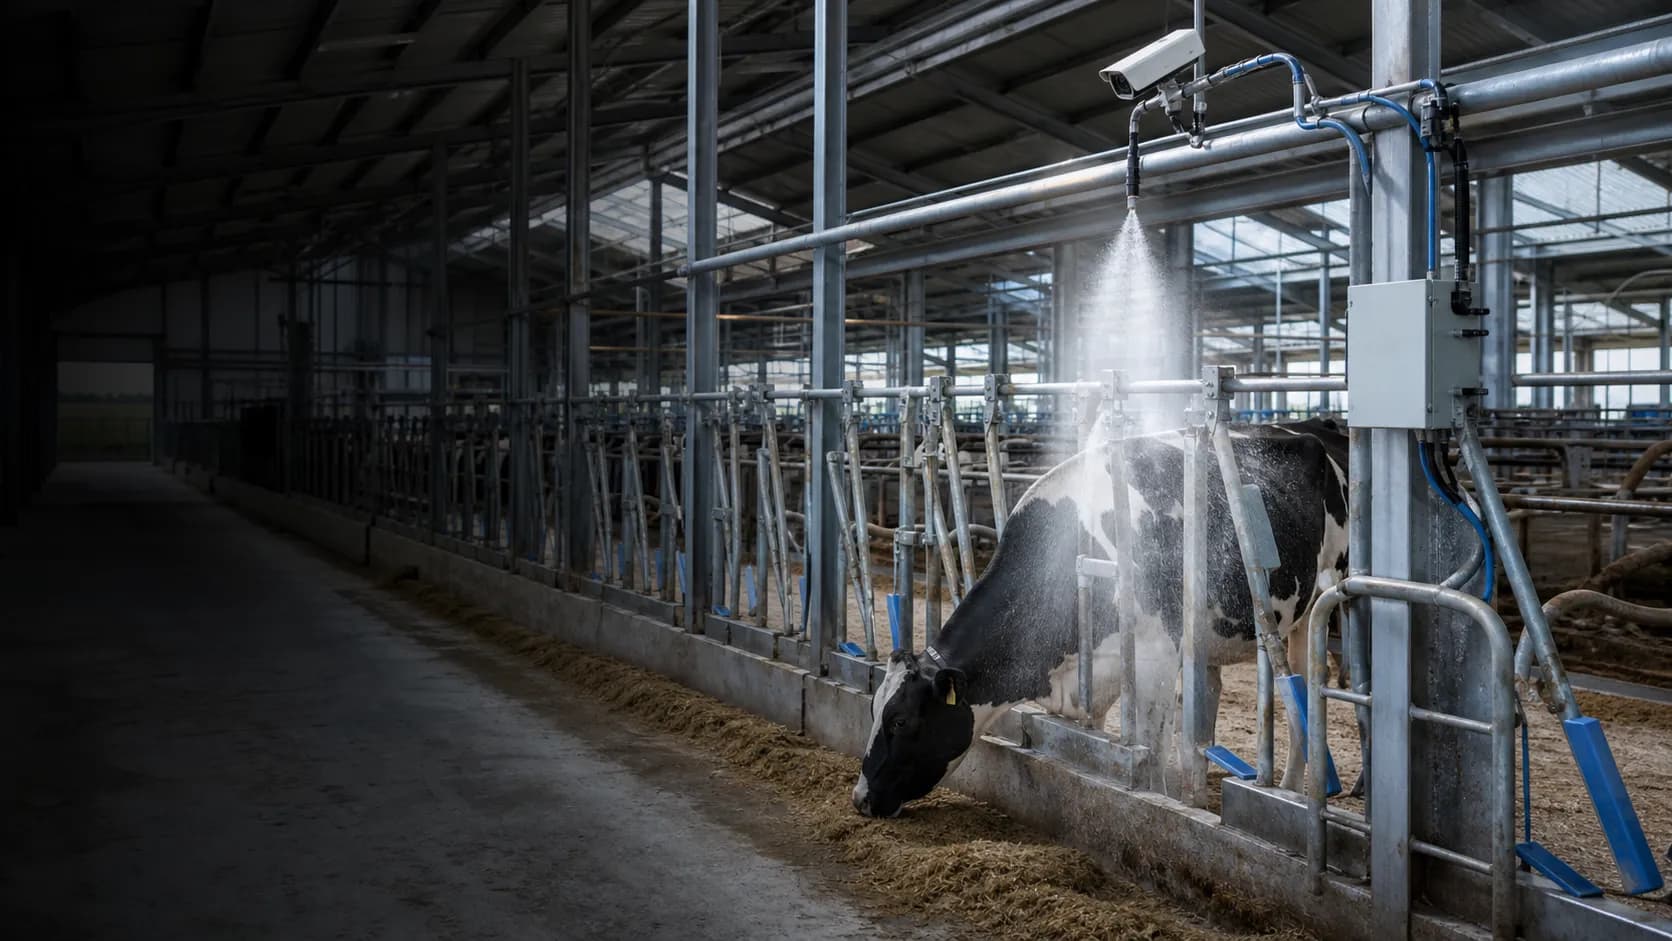
把传感器触发的牧场喷淋降温升级为视觉决策系统——控制层在开阀之前先分清眼前是牛还是人。
客户的要求
系统要知道喷淋位置上的到底是不是牛——不能把人和牛当成同一个触发信号。
感应触发只能报告「这里有动静/有东西」,无法可靠区分是牛还是人。
光照、粉尘、夜间作业和目标朝向,都会影响判断质量。
没有画面佐证,管理者复核一次触发、调整一个分区或解释一起事件时都没有依据。
控制方式的转变
这次升级换掉的是输入信号的质量,不是末端执行机构。分类发生在 PLC 下达开阀指令之前。
 牛
牛进入采食位检测到在位信号
触发人进入同一位置检测到在位信号
触发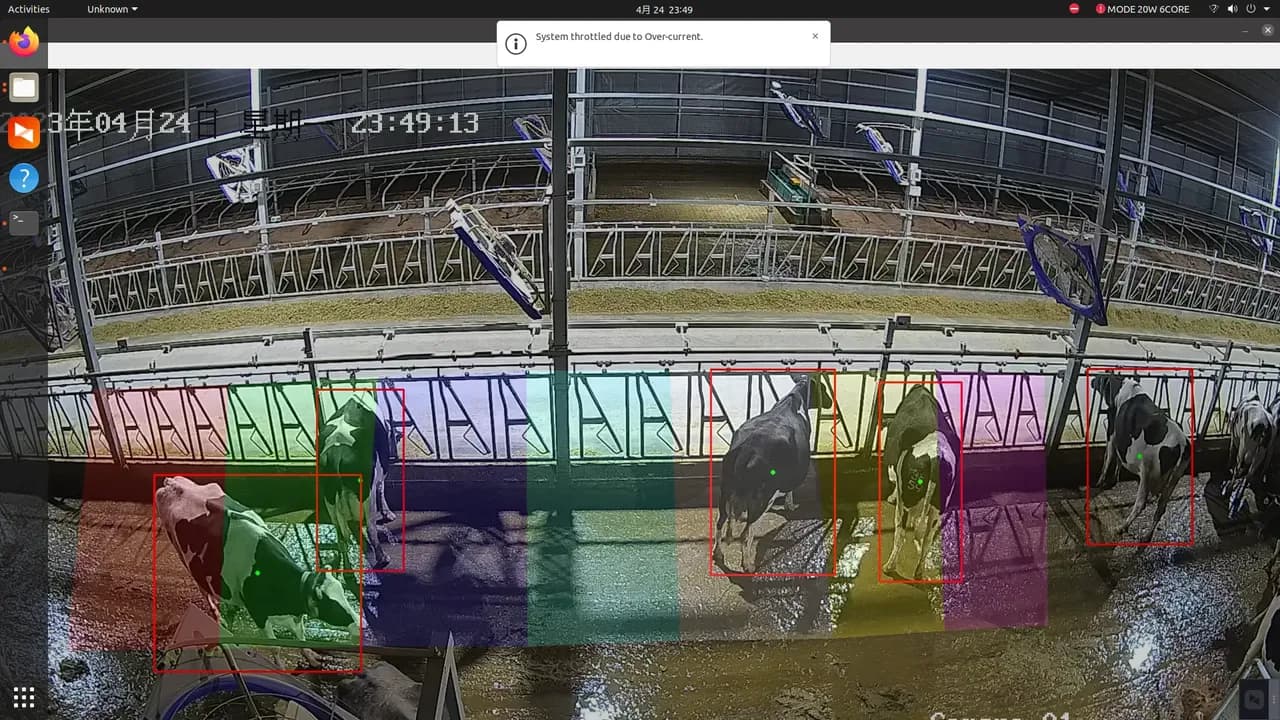 COW · 0.99ROI · 已启用
| 决策环节 | 传感器触发逻辑 | AI 视觉决策 |
|---|---|---|
| 输入信号 | 只有「在位」状态位 | 分区内被分类过的目标 |
| 人牛区分 | 两者触发完全一样 | 先分类,再下开阀指令 |
| 分区颗粒度 | 每个位置一个感应点 | 每个喷淋位置一个独立识别区(ROI) |
| 可追溯性 | 控制器里的一个状态位 | 画面证据、告警与事件历史 |
系统怎么运转
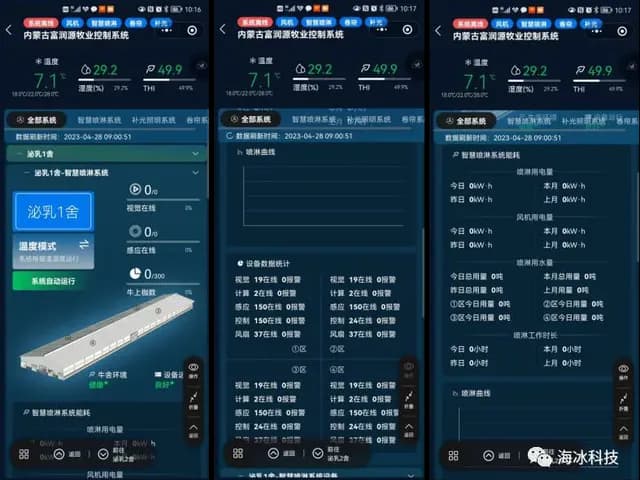
一条很轻的数据链路把视觉识别、控制判断与设备真实状态串起来,没有哪一环重到拖累整体。
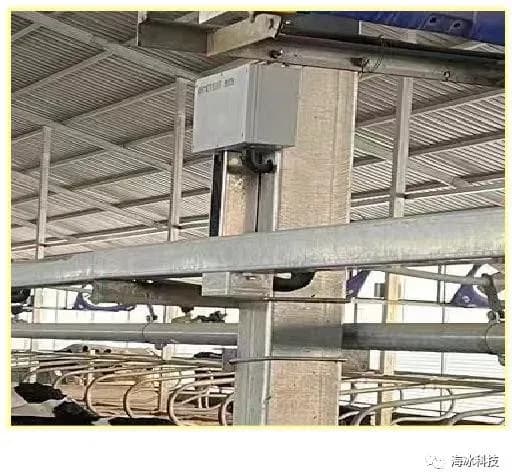 采集
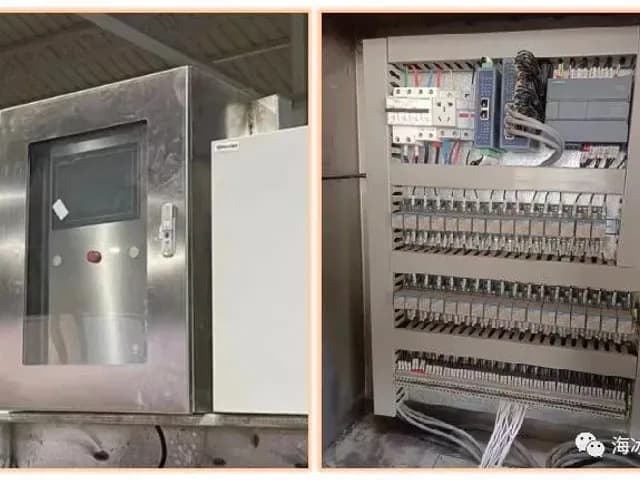 判断
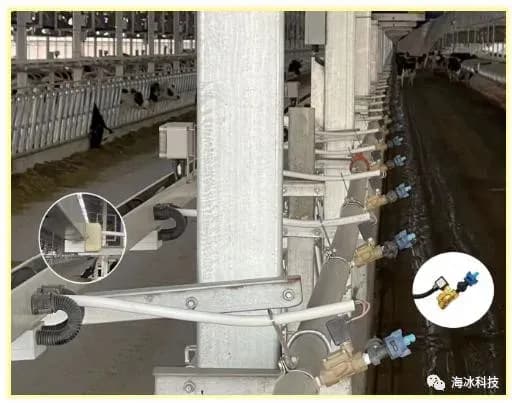 执行
 反馈
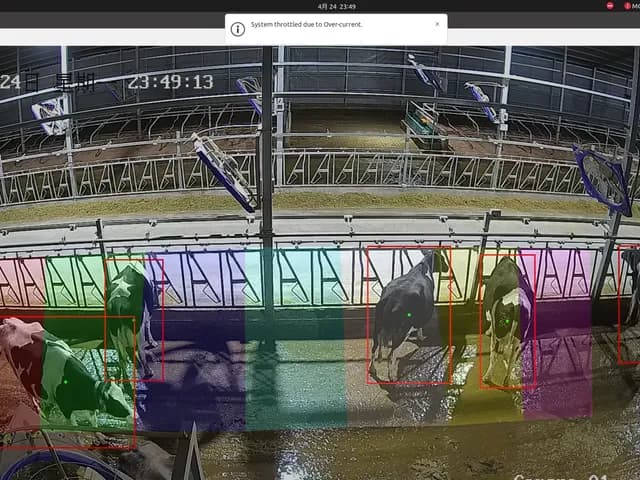
画面上不同颜色的区域就是各自独立的识别区。模型先识别出牛只,对应分区的状态才会进入 PLC 的判断环节。
系统构成
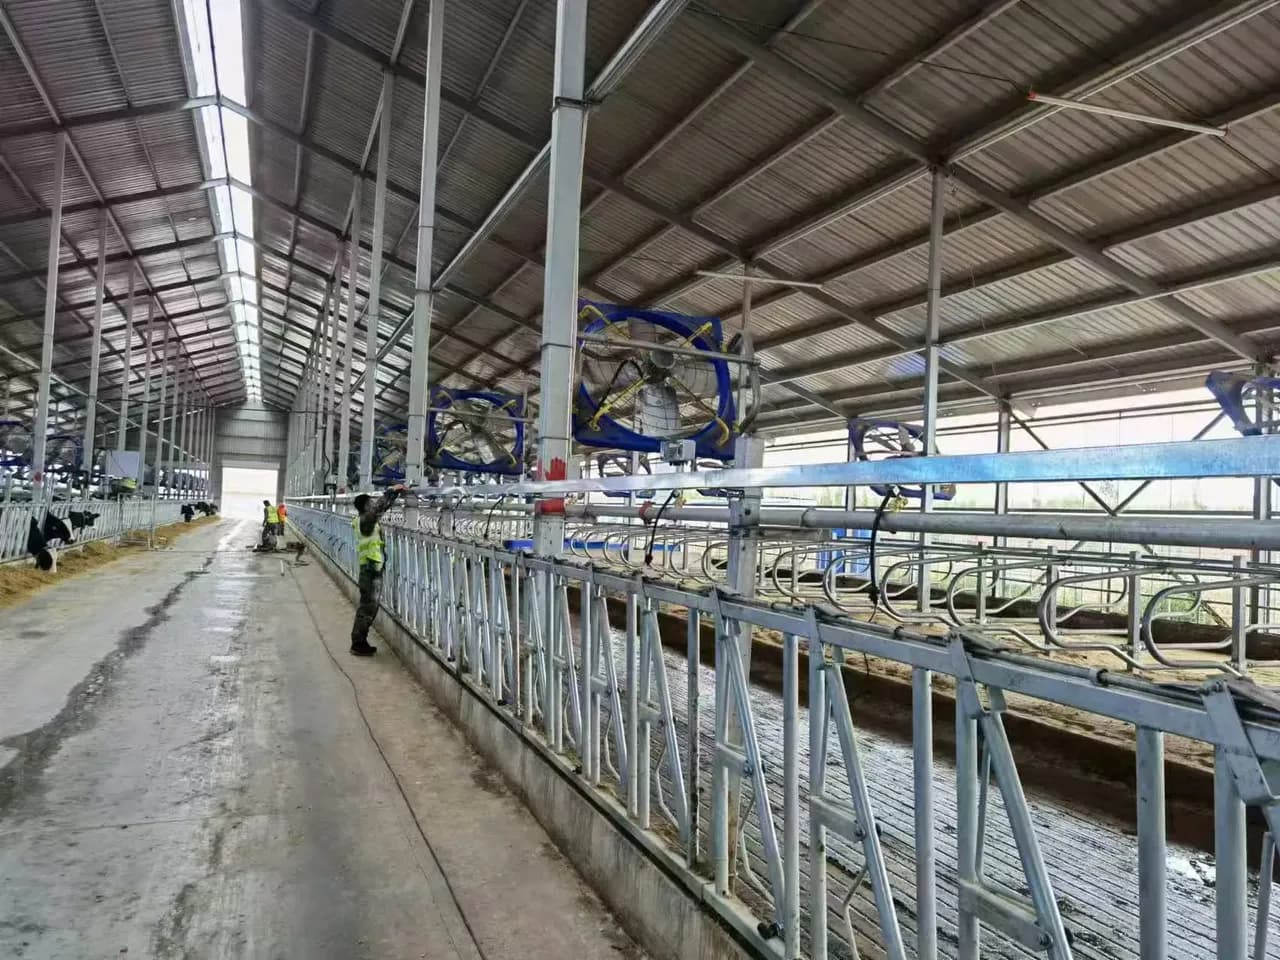
这个项目把视觉采集、边缘智能、确定性的 PLC 控制与运行可见性组合在一起。
画面覆盖整条采食线,各自独立的识别区把视觉判断对应到单个喷淋位置。
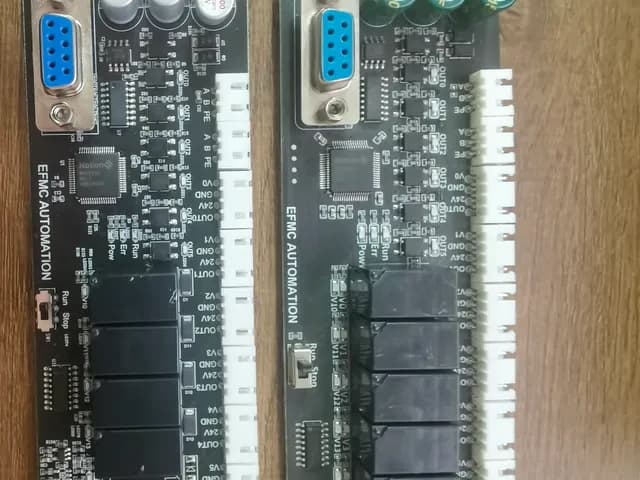
按报告记载,系统采用 NVIDIA AI 计算单元,并按光照条件切换数据集。
PLC 做二次处理并驱动现场设备;分控独立,把故障影响限制在局部。
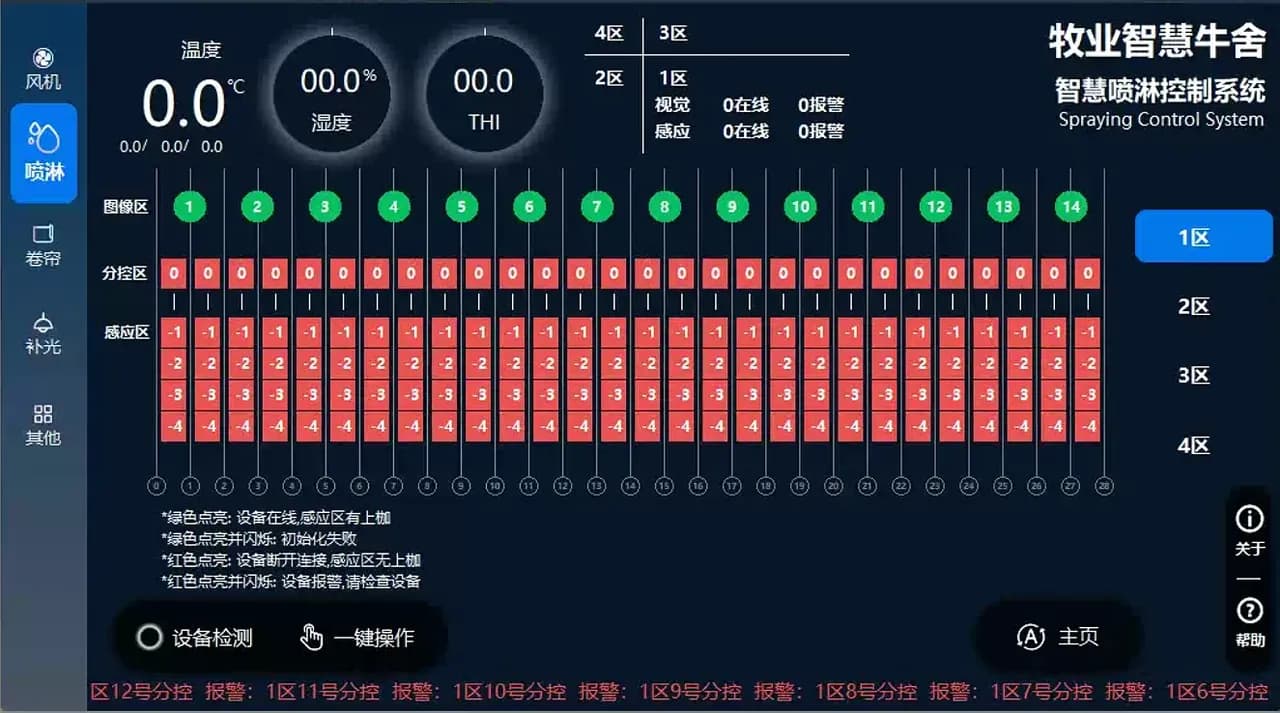
管理者在可视化控制层就能查看设备连通性、分区状态、告警与历史记录。
现场验证
据源报告记载:4 月 5 日至 4 月 27 日期间以 8 秒间隔间歇采样,使用两台安装在相同位置与角度的在线照度计。
报告记录的漏检率 0.01%。
报告记录的漏检率 0.03%。
报告记录的漏检率 0.05%。
以上为本项目的实测结果。识别表现取决于相机位置、光照、牛舍环境,以及针对该牧场训练的数据集质量。
运行可靠性
报告记载的配置把摄像头状态本身当作控制策略的一部分,并保留了本地降级通道。
报告记载升级后配置的摄像头故障响应时间,上一版为 5 分钟。
实施方式
每一步都是针对这座牛舍做的——它的机位角度、它的光照条件、它现有的控制网络。
梳理摄像头点位、采食位置、光照条件与既有控制网络。
为每个喷淋位置划出各自独立的视觉识别区。
按本场的环境、牛只与机位角度建专属数据集。
打通 AI 推理、PLC 分控、阀门与云端运维。
验证昼夜识别、时序、执行动作与故障降级。
把画面复核、参数、告警与历史记录交给牧场团队。
项目成果
这次升级保留了原有的位置级控制,另外加上了目标分类、画面复核、昼夜适配与故障降级。识别表现取决于机位、光照、牛舍环境以及本场专属训练数据集的质量。系统配置与现场表现因牛舍、环境与运行要求而异。
这个项目要解决的不是「怎么开阀」,而是「开阀之前怎么判断得更准」。